

检测信息(部分)
机器人手臂是一种自动化机械装置,通常由关节、连杆和驱动系统组成,用于模拟人类手臂的运动功能,实现抓取、搬运、装配等操作。该类产品广泛应用于工业制造、医疗手术、物流仓储、航空航天及科研实验等领域,旨在提高生产效率、精度和安全性。第三方检测机构提供的机器人手臂检测服务,涵盖性能评估、安全认证、可靠性测试及合规性检查等方面,确保产品符合相关行业标准和技术规范,以保障其在实际应用中的稳定运行。
检测项目(部分)
- 重复定位精度:衡量机器人手臂多次返回同一位置时产生的偏差,影响操作一致性。
- 负载能力:指示机器人手臂能安全承载的最大重量,关乎设备工作强度。
- 工作范围:定义机器人手臂末端可到达的空间区域,决定其应用灵活性。
- 运动速度:评估手臂各轴运动的最大速率,关联生产效率。
- 关节扭矩:测量关节输出力矩,反映动力性能。
- 振动幅度:检测运行中的振动水平,影响精度和设备寿命。
- 噪声等级:评估工作时产生的声压,涉及工作环境舒适度。
- 电气安全:检查绝缘电阻、接地等参数,预防触电风险。
- 防护等级:测试外壳防尘防水能力,确保适应不同环境。
- 温度适应性:验证在极端温度下的性能稳定性。
- 耐久性:通过循环测试评估长期使用下的磨损情况。
- 碰撞检测:检查安全传感器响应,防止意外损伤。
- 轨迹精度:衡量实际运动路径与预设路径的偏差。
- 回零精度:评估返回原点位置的准确性。
- 通信可靠性:测试与外部系统的数据传输稳定性。
- 能源效率:测量功耗与输出功率比,评估节能性。
- 电磁兼容性:检查对其他设备的干扰及抗干扰能力。
- 软件功能:验证控制系统的逻辑正确性和响应速度。
- 材料强度:分析关键部件的机械属性,如抗拉强度。
- 密封性能:检测润滑系统或气动部件的泄漏情况。
检测范围(部分)
- 工业机器人手臂
- 协作机器人手臂
- 医疗手术机器人手臂
- 物流分拣机器人手臂
- 焊接机器人手臂
- 喷涂机器人手臂
- 装配机器人手臂
- 搬运机器人手臂
- 教育科研机器人手臂
- 服务机器人手臂
- 仿生机器人手臂
- 太空探索机器人手臂
- 水下作业机器人手臂
- 防爆型机器人手臂
- 清洁机器人手臂
- 农业采摘机器人手臂
- 娱乐表演机器人手臂
- 康复辅助机器人手臂
- 军事侦查机器人手臂
- 3D打印机器人手臂
检测仪器(部分)
- 激光跟踪仪
- 力传感器
- 振动分析仪
- 噪声计
- 绝缘电阻测试仪
- 温度湿度试验箱
- 三坐标测量机
- 动态信号分析仪
- 电磁兼容测试系统
- 高精度示波器
检测方法(部分)
- 视觉检测法:通过摄像头和图像处理分析运动轨迹和外观缺陷。
- 负载测试法:施加标准重量评估手臂的承载和稳定性。
- 循环耐久法:进行重复动作测试以模拟长期使用情况。
- 环境模拟法:在温湿度可控箱JianCe查性能变化。
- 电气安全测试法:使用专用仪器测量绝缘、接地等安全参数。
- 振动分析法:采集振动数据评估机械结构完整性。
- 噪声测量法:在特定距离记录声压级以符合环保标准。
- 轨迹精度校准法:对比预设和实际路径数据计算偏差。
- 通信协议测试法:验证数据传输的准确性和延迟。
- 材料力学测试法:通过拉伸、压缩试验评估部件强度。
旗下实验室资质


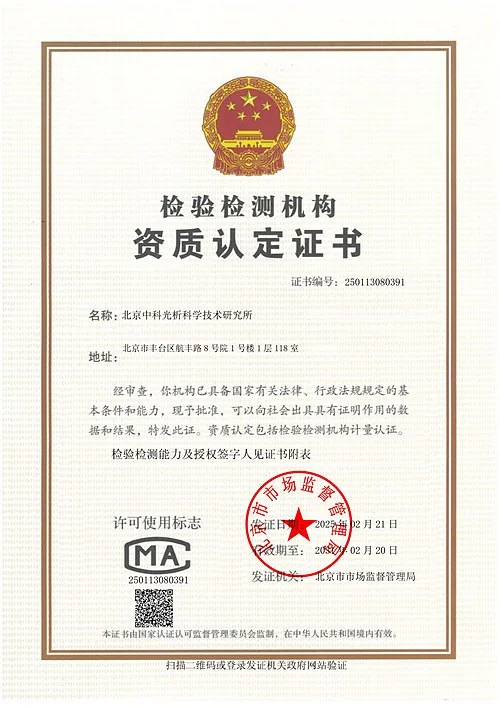
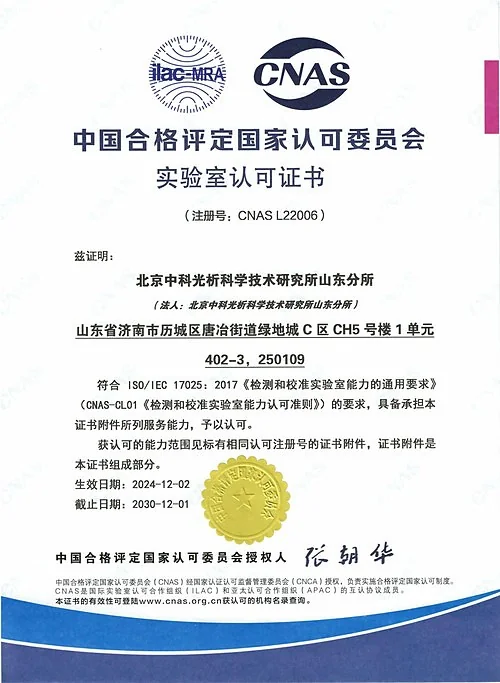
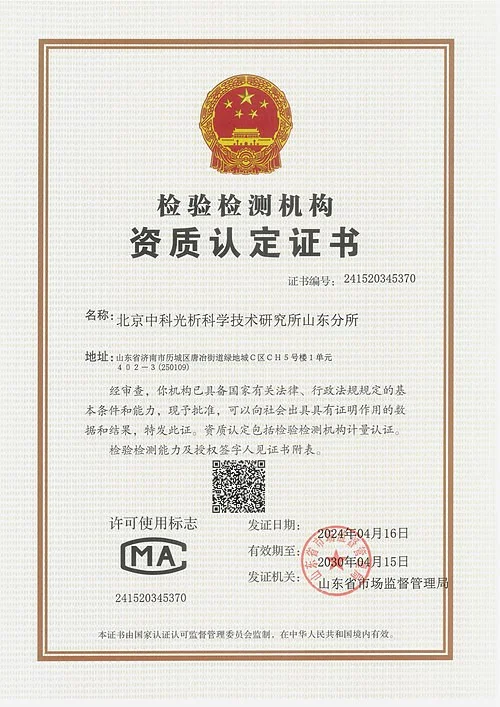
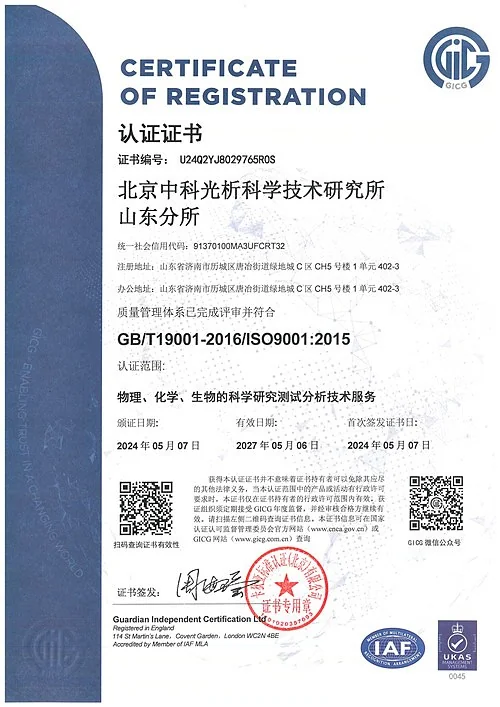
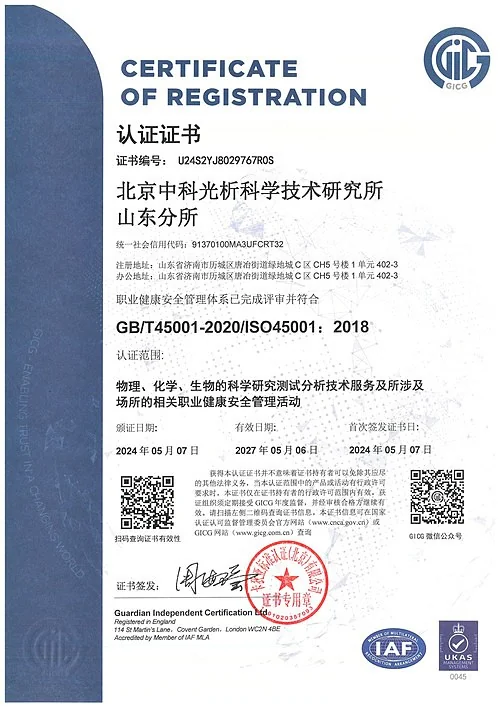
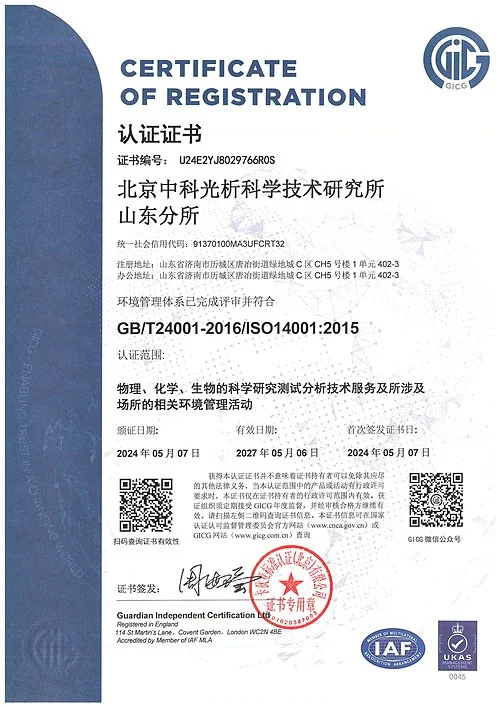
我司旗下实验室具备CMA资质认定及CNAS认可和ISO认证等证书,具体项目是否在资质认定/实验室认可范围内请与工程师确认。
检测服务常见问题
检测报告多久可以出具?
检测报告一般7~15个工作日出具,支持加急服务,具体周期与检测项目相关。
如何获取这个项目的检测报价?
可点击页面在线咨询,说明样品与检测需求后即可获取检测项目与报价建议。
样品如何送检?
支持寄样检测与上门取样两种方式,样品保存与寄送要求可在咨询时获取指引。