

检测信息(部分)
Q: 什么是手术机器人器械臂关节灵活性分析? A: 手术机器人器械臂关节灵活性分析是对机器人辅助手术系统中器械臂关节的运动范围、精度、负载能力等性能进行系统性检测的技术服务。 Q: 该检测服务的用途是什么? A: 主要用于评估手术机器人器械臂在临床环境中的操作性能,确保其满足医疗安全标准和手术操作需求。 Q: 检测包含哪些主要内容? A: 检测主要包括关节运动自由度、重复定位精度、末端负载能力、响应速度等核心参数。检测项目(部分)
- 关节运动范围:测量各关节的最大活动角度
- 重复定位精度:评估器械臂多次到达同一位置的偏差
- 末端负载能力:测试器械臂末端能承受的最大载荷
- 响应时间:测量从指令发出到动作执行的时间延迟
- 运动平滑度:评估关节运动过程中的振动和抖动情况
- 力矩输出:检测关节在不同位置下的输出力矩
- 温度变化影响:评估温度变化对关节性能的影响
- 耐久性测试:模拟长期使用后的性能变化
- 反向间隙:测量传动系统中的机械间隙
- 速度稳定性:评估不同速度下的运动稳定性
- 多轴协同精度:测试多关节协同运动时的定位精度
- 力反馈灵敏度:评估力反馈系统的响应能力
- 电磁兼容性:检测器械臂在电磁环境中的工作稳定性
- 防水性能:评估器械臂的防水等级
- 灭菌耐受性:测试器械臂对灭菌处理的耐受能力
- 材料生物相容性:评估接触人体材料的生物安全性
- 噪声水平:测量器械臂工作时的噪声值
- 振动幅度:检测运动过程中产生的振动幅度
- 急停响应:测试紧急停止功能的响应时间和可靠性
- 软件控制精度:评估控制软件对关节运动的控制精度
检测范围(部分)
- 腹腔镜手术机器人器械臂
- 骨科手术机器人器械臂
- 神经外科手术机器人器械臂
- 心血管手术机器人器械臂
- 眼科手术机器人器械臂
- 耳鼻喉手术机器人器械臂
- 泌尿外科手术机器人器械臂
- 妇科手术机器人器械臂
- 儿科手术机器人器械臂
- 牙科手术机器人器械臂
- 整形外科手术机器人器械臂
- 胸腔镜手术机器人器械臂
- 经皮穿刺手术机器人器械臂
- 放射性手术机器人器械臂
- 远程操作手术机器人器械臂
- 单孔手术机器人器械臂
- 多臂协同手术机器人器械臂
- 微型手术机器人器械臂
- 可穿戴式手术机器人器械臂
- 教学用手术机器人器械臂
检测仪器(部分)
- 六自由度运动测量系统
- 激光跟踪仪
- 高精度力传感器
- 三维运动捕捉系统
- 关节角度测量仪
- 振动分析仪
- 噪声测试仪
- 电磁兼容测试系统
- 材料测试机
- 环境试验箱
检测方法(部分)
- 光学追踪法:使用光学系统精确测量器械臂运动轨迹
- 编码器读数法:通过关节编码器获取运动参数
- 负载测试法:逐步增加负载测试关节性能极限
- 重复定位法:多次重复相同动作测量偏差
- 温度循环法:在不同温度环境下测试性能变化
- 振动分析法:使用加速度传感器测量运动振动
- 力反馈测试法:模拟手术阻力测试力反馈系统
- EMC测试法:在电磁环境中测试器械臂工作稳定性
- 防水测试法:模拟不同湿度环境测试防水性能
- 灭菌循环法:多次灭菌处理后测试材料性能
- 生物相容性测试法:评估材料对人体组织的反应
- 噪声测量法:在标准环境下测量工作噪声
- 急停测试法:模拟紧急情况测试停止功能
- 软件分析法:通过控制软件获取运动参数
- 多轴协同测试法:测试多关节协同运动精度
- 耐久性测试法:模拟长期使用测试性能衰减
- 反向间隙测量法:测量传动系统机械间隙
- 速度稳定性测试法:在不同速度下测试运动稳定性
- 力矩测量法:测试关节在不同位置的输出力矩
- 平滑度评估法:评估运动过程中的振动和抖动
旗下实验室资质


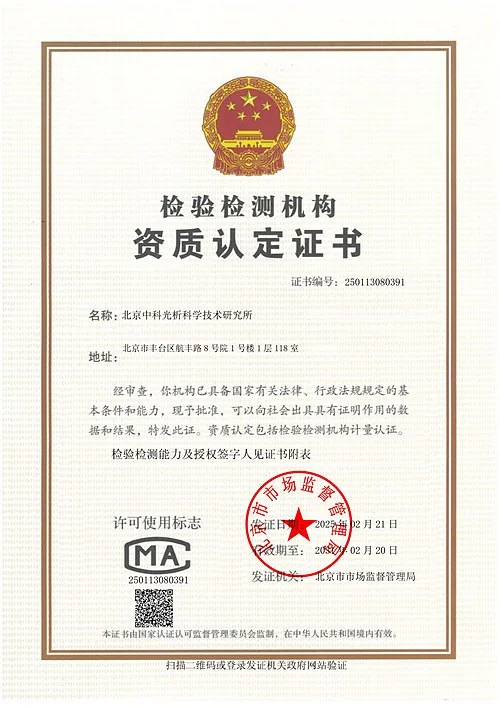
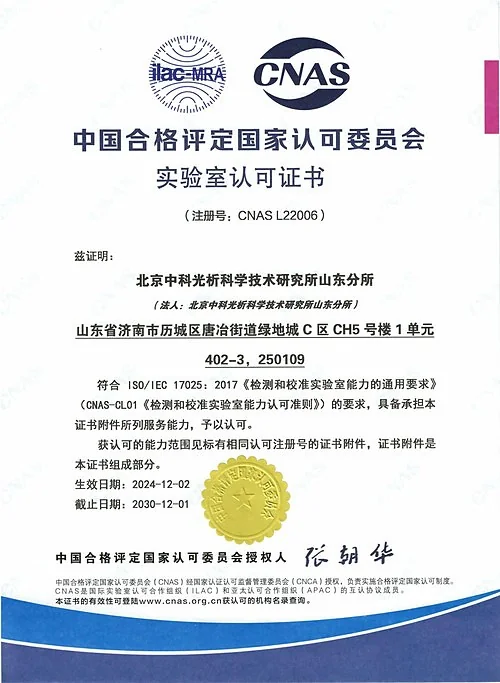
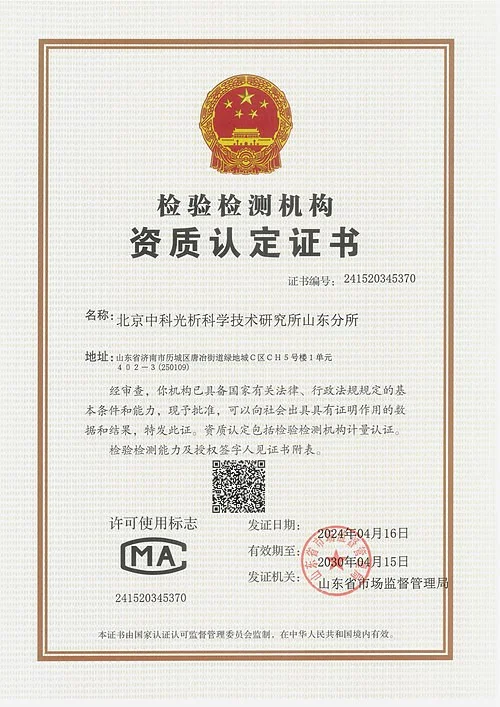
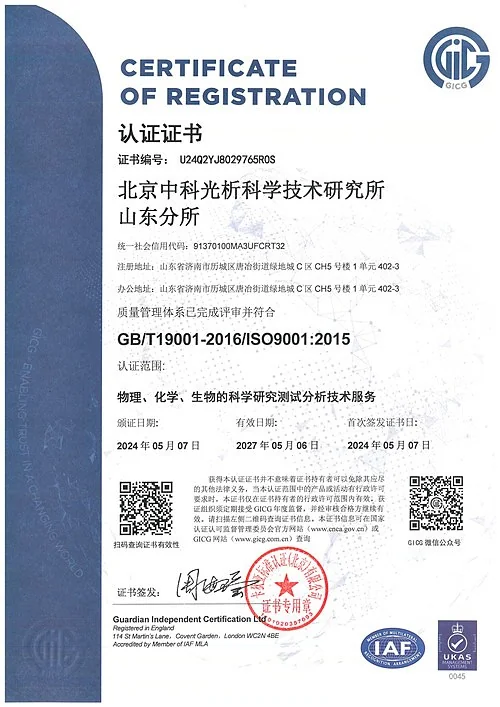
我司旗下实验室具备CMA资质认定及CNAS认可和ISO认证等证书,具体项目是否在资质认定/实验室认可范围内请与工程师确认。
检测服务常见问题
检测报告多久可以出具?
检测报告一般7~15个工作日出具,支持加急服务,具体周期与检测项目相关。
如何获取这个项目的检测报价?
可点击页面在线咨询,说明样品与检测需求后即可获取检测项目与报价建议。
样品如何送检?
支持寄样检测与上门取样两种方式,样品保存与寄送要求可在咨询时获取指引。