

检测信息(部分)
Q: 什么是手术机器人器械臂运动精度验证? A: 手术机器人器械臂运动精度验证是通过第三方检测机构对手术机器人器械臂的运动轨迹、定位精度、重复性等关键参数进行标准化测试,确保其符合临床使用要求的技术评估过程。 Q: 该类产品的用途范围是什么? A: 主要用于微创外科手术(如腹腔镜、胸腔镜等),通过高精度机械臂辅助医生完成精细化操作,减少人为误差,提升手术安全性和成功率。 Q: 检测概要包含哪些内容? A: 包括器械臂的静态定位精度、动态轨迹误差、负载稳定性、重复运动一致性等核心性能指标,以及环境适应性、电磁兼容性等附加项目。检测项目(部分)
- 静态定位精度:器械臂末端在静止状态下的实际位置与理论位置的偏差
- 动态轨迹误差:运动过程中实时位置与预设路径的最大偏离值
- 重复定位精度:多次返回同一位置时的坐标离散程度
- 关节回转间隙:传动系统中存在的机械空程量
- 末端负载形变:额定负重下的器械臂末端位移量
- 运动速度稳定性:匀速运动时的速度波动范围
- 多轴协同误差:多关节联动时的轨迹合成误差
- 紧急制动位移:急停指令发出后的惯性滑行距离
- 温度漂移特性:工作温度变化引起的精度偏移
- 振动抑制能力:外部扰动下的位姿保持性能
- 力反馈精度:触觉传递系统的力觉还原度
- 电磁干扰敏感度:在射频环境下的运动稳定性
- 长期运行衰减:连续工作后的精度保持率
- 器械适配误差:不同手术工具安装后的基准偏差
- 空间分辨率:可识别的最小运动增量
- 坐标系转换误差:不同坐标系间的映射精度
- 延迟时间:指令发出到动作执行的响应延迟
- 反向间隙:运动方向改变时的传动滞后
- 工作空间覆盖率:理论可达空间的实际实现比例
- 冗余自由度补偿:备用关节对主运动链的误差修正能力
检测范围(部分)
- 腹腔镜手术机器人器械臂
- 胸腔镜手术机器人器械臂
- 神经外科手术机器人器械臂
- 骨科手术机器人器械臂
- 血管介入手术机器人器械臂
- 口腔种植手术机器人器械臂
- 前列腺手术机器人器械臂
- 妇科手术机器人器械臂
- 心脏手术机器人器械臂
- 眼科手术机器人器械臂
- 耳鼻喉手术机器人器械臂
- 脊柱手术机器人器械臂
- 穿刺导航机器人器械臂
- 放射治疗机器人器械臂
- 超声引导手术机器人器械臂
- 内窥镜控制机器人器械臂
- 显微手术机器人器械臂
- 康复辅助机器人器械臂
- 远程操作手术机器人器械臂
- 教学训练用机器人器械臂
检测仪器(部分)
- 光学运动捕捉系统
- 激光跟踪仪
- 六维力/力矩传感器
- 微米级位移测量平台
- 高精度数字倾角仪
- 三维坐标测量机
- 动态信号分析仪
- 电磁兼容测试系统
- 环境试验箱
- 振动测试台
检测方法(部分)
- 光学标记追踪法:通过反光球标记点实时采集运动轨迹数据
- 激光干涉测量:利用激光波长基准进行亚微米级位移检测
- 网格板校准法:通过标准网格板图像分析空间定位误差
- 步进增量测试:按预设步长逐步验证各轴运动精度
- 正弦扫频激励:施加变频振动信号评估动态响应特性
- 负载阶跃测试:突然施加/解除负载观察位姿恢复能力
- 温度循环试验:在控温环境中测试热变形影响
- EMC抗扰度测试:模拟医疗环境中典型电磁干扰场景
- 蒙特卡洛仿真:通过随机抽样评估系统可靠性
- 多体位对比法:在不同姿态下重复测量同一目标点
- 工具坐标系标定:使用标准球棒进行工具尖端位置标定
- 反向驱动测试:手动牵引测量关节传动阻力矩
- 延迟时间测量:通过高速摄像同步记录指令与动作时差
- 工作空间扫描:采用球形靶标遍历理论可达空间
- 重复路径测试:沿相同轨迹多次运行统计离散度
- 力闭环验证:对比设定力值与实际反馈值的线性度
- 振动频谱分析:采集运动过程中的机械振动频率成分
- 寿命加速试验:通过高频率循环运动模拟长期使用磨损
- 多坐标系转换验证:在不同参考系下进行一致性测试
- 人机交互测试:模拟临床操作场景评估实际使用精度
旗下实验室资质


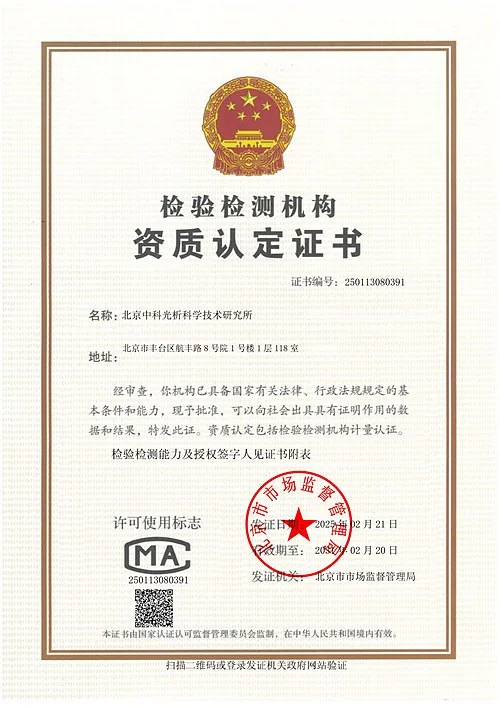
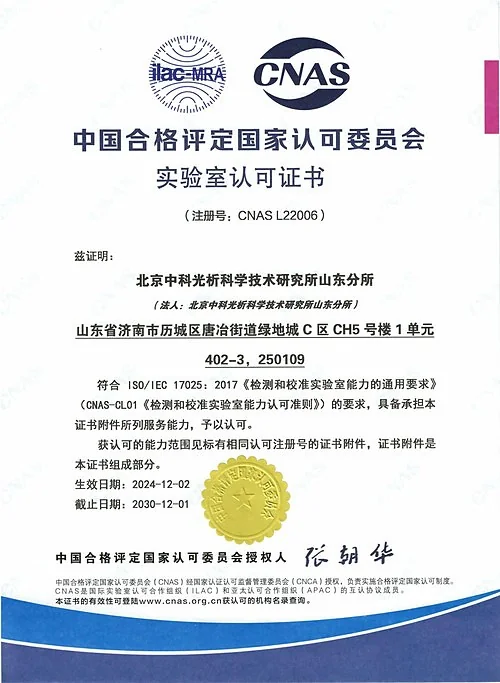
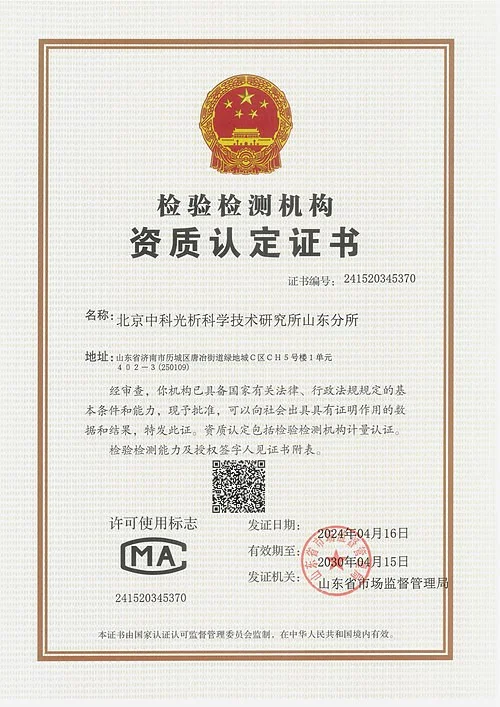
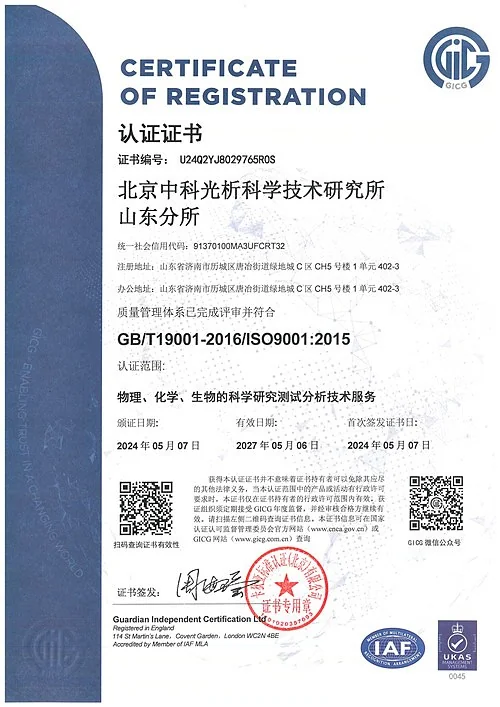
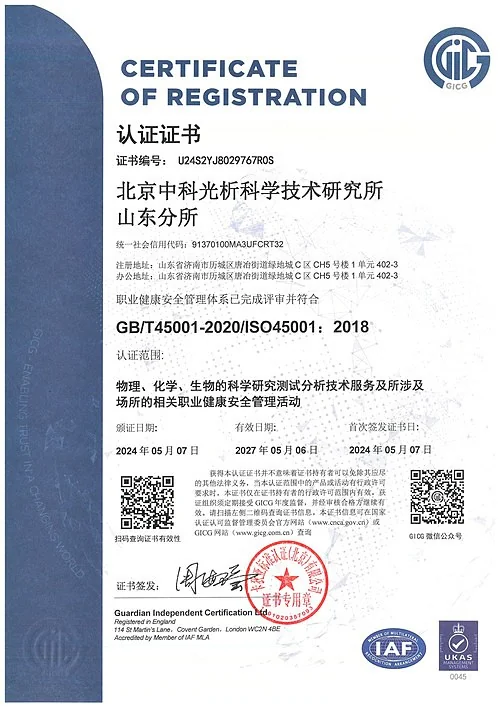
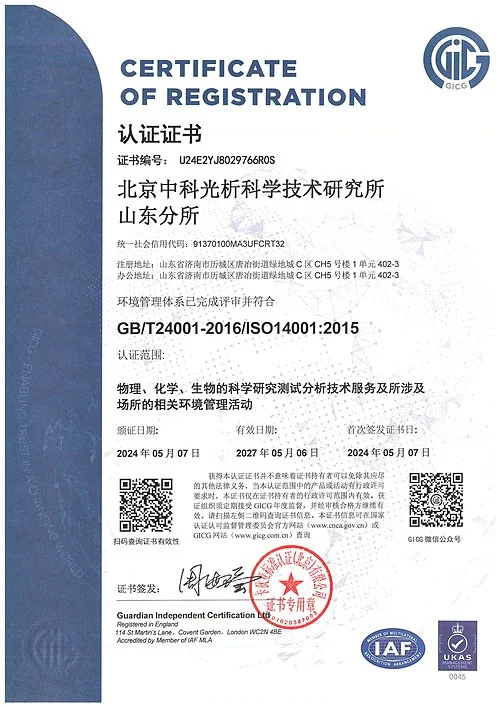
我司旗下实验室具备CMA资质认定及CNAS认可和ISO认证等证书,具体项目是否在资质认定/实验室认可范围内请与工程师确认。
检测服务常见问题
检测报告多久可以出具?
检测报告一般7~15个工作日出具,支持加急服务,具体周期与检测项目相关。
如何获取这个项目的检测报价?
可点击页面在线咨询,说明样品与检测需求后即可获取检测项目与报价建议。
样品如何送检?
支持寄样检测与上门取样两种方式,样品保存与寄送要求可在咨询时获取指引。