

检测信息(部分)
问:焊接机器人检测涵盖哪些核心产品? 答:涵盖六轴工业焊接机器人、直角坐标焊接机器人、SCARA焊接机器人、协作焊接机器人、龙门式焊接系统、悬挂式焊接系统、管道焊接机器人、激光焊接机器人、点焊机器人、弧焊机器人等自动化焊接设备。 问:这类检测服务的适用场景是什么? 答:适用于汽车制造、船舶建造、压力容器生产、航空航天部件焊接、建筑钢结构加工、管道工程等领域的焊接质量验证与安全评估。 问:检测主要验证哪些性能维度? 答:包含定位精度测试、轨迹重复性验证、焊接参数稳定性检测、机械结构强度分析、电气安全性能评估及防护等级认证等核心指标。检测项目(部分)
- 重复定位精度:测量机器人返回同一点的位置偏差
- 轨迹跟踪精度:评估实际运动路径与编程路径的吻合度
- 焊接电流稳定性:监控电弧焊接过程的电流波动范围
- 电压输出波动:检测电源系统电压输出的一致性
- 焊枪姿态精度:验证末端执行器角度控制准确性
- 负载能力测试:测定额定负载下的性能保持度
- 热变形量检测:评估连续作业导致的机械结构形变
- 防护等级认证:依据IP代码验证防尘防水能力
- 绝缘电阻测试:检测电气系统对地绝缘性能
- 接地连续性:验证安全接地回路的完整性
- 噪音等级测试:测量操作时产生的声压级水平
- 振动频率分析:识别机械传动系统异常振动源
- 运动速度精度:检测各轴实际转速与设定值偏差
- 急停响应时间:测定安全系统触发到完全停止耗时
- 焊缝熔深检测:分析焊接热影响区渗透深度
- 气体流量精度:监控保护气体供给稳定性
- 电磁兼容性:评估设备抗干扰及辐射发射水平
- 示教器可靠性:检验控制终端按键寿命与响应
- 线缆弯曲寿命:测试机械臂活动线缆耐久性
- 联动协作精度:多机器人协同作业的同步误差
检测范围(部分)
- 六轴关节式焊接机器人
- 直角坐标焊接机器人
- SCARA结构焊接机器人
- 协作型焊接机器人
- 龙门架式焊接系统
- 悬挂轨道焊接系统
- 管道全位置焊接机器人
- 激光焊接机器人系统
- 等离子焊接机器人
- 点焊专用机器人
- 弧焊机器人工作站
- 汽车底盘焊接机器人
- 白车身多点焊系统
- 集装箱自动焊机器人
- 风电塔筒焊接专机
- 核电站管路焊接机器人
- 航空航天燃料箱焊接系统
- 铁路车厢焊接机器人
- 船舶分段焊接机器人
- 不锈钢精密焊接机器人
检测仪器(部分)
- 激光跟踪仪
- 动态力传感器
- 焊接过程分析仪
- 三坐标测量机
- 红外热成像仪
- 振动频谱分析仪
- 高精度电流钳表
- 接地电阻测试仪
- 噪声计
- 绝缘耐压测试台
检测方法(部分)
- 激光干涉测量法:采用激光干涉原理检测位置精度
- 动态数据采集法:实时记录焊接电流电压波动曲线
- 静态负载测试法:施加额定负载考核结构变形量
- 热电偶测温法:监测关键部件温升变化趋势
- 金相分析法:通过截面显微观察评估焊缝质量
- 加速寿命试验法:模拟极端工况检验部件耐久性
- EMC扫描测试法:电磁兼容性辐射及抗扰度测试
- 激光扫描比对法:获取工件三维模型进行尺寸偏差分析
- 高速摄影分析法:捕捉焊丝熔滴过渡形态
- 声发射检测法:通过材料应力波识别微观缺陷
- 示教再现法:验证点位重复定位精度
- 圆弧轨迹测试法:评估复杂路径运动性能
- 急停冲击测试法:检测制动系统动态响应特性
- 盐雾试验法:考核金属部件耐腐蚀性能
- 振动模态分析法:识别机械结构共振频率点
- 氦质谱检漏法:检测气路系统密封性能
- 扭矩标定法:验证各关节输出力矩精度
- 视觉引导定位法:测试视觉系统坐标补偿能力
- 协议一致性测试法:验证通信接口标准符合性
- 失效模式分析法:模拟故障状态评估安全防护
旗下实验室资质


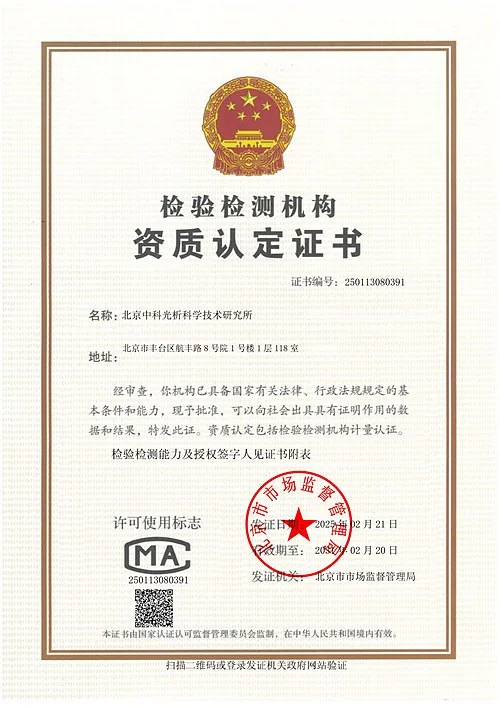
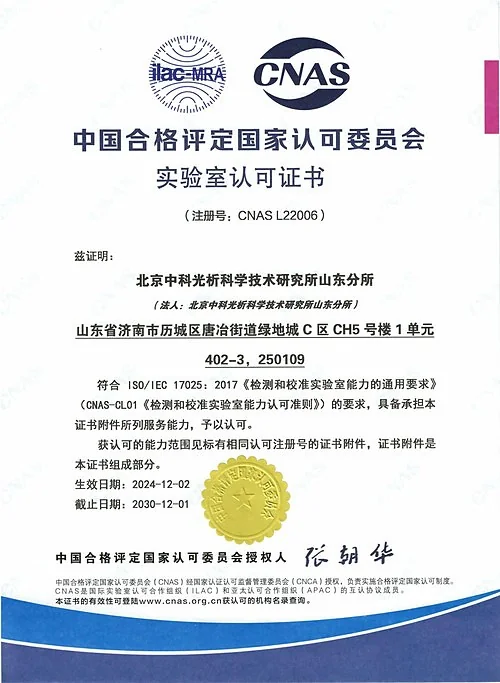
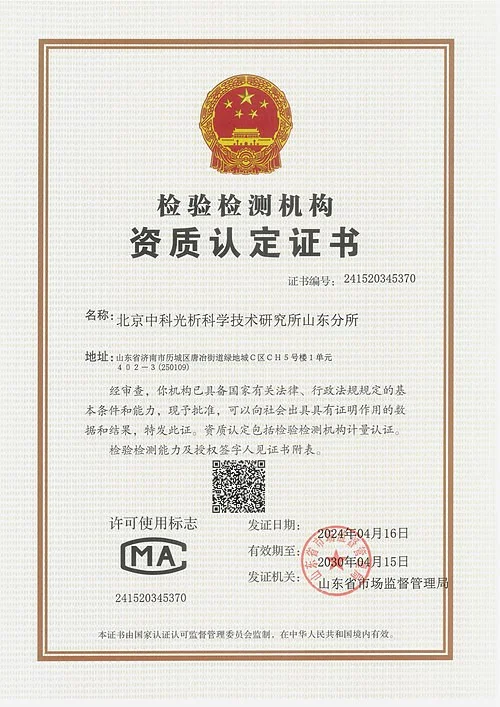
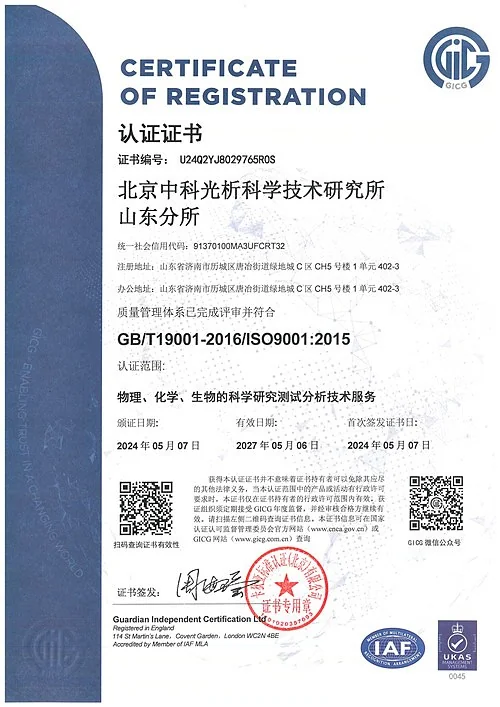
我司旗下实验室具备CMA资质认定及CNAS认可和ISO认证等证书,具体项目是否在资质认定/实验室认可范围内请与工程师确认。
检测服务常见问题
检测报告多久可以出具?
检测报告一般7~15个工作日出具,支持加急服务,具体周期与检测项目相关。
如何获取这个项目的检测报价?
可点击页面在线咨询,说明样品与检测需求后即可获取检测项目与报价建议。
样品如何送检?
支持寄样检测与上门取样两种方式,样品保存与寄送要求可在咨询时获取指引。